في المشهد الديناميكي للروبوتات، لا يمكن المبالغة في تقدير دور وحدات التحكم الآلية. باعتبارنا موردًا رائدًا لوحدات التحكم في الروبوت، فإننا ندرك الأهمية الحاسمة للاستفادة من منصات البرامج المناسبة لضمان الأداء الأمثل والكفاءة والمرونة لوحدات التحكم في الروبوت. يهدف منشور المدونة هذا إلى استكشاف منصات البرامج المختلفة المستخدمة بشكل شائع لوحدات التحكم في الروبوتات، وتسليط الضوء على ميزاتها ومزاياها وتطبيقاتها.
ROS (نظام تشغيل الروبوت)
ROS هو نظام تشغيل ميتا مفتوح المصدر والذي أصبح المعيار الفعلي في مجتمع الروبوتات. فهو يوفر مجموعة من الأدوات والمكتبات والاتفاقيات التي تبسط مهمة إنشاء تطبيقات الروبوت المعقدة.
إحدى الميزات الرئيسية لـ ROS هي نمطيتها. فهو يسمح للمطورين بتقسيم وظائف الروبوت إلى عقد أصغر ومستقلة. يمكن لهذه العقد التواصل مع بعضها البعض من خلال نظام مراسلة النشر والاشتراك، مما يجعل من السهل دمج أجهزة الاستشعار والمحركات والخوارزميات المختلفة. على سبيل المثال، يمكن تنفيذ نظام رؤية الروبوت كعقدة واحدة، في حين يمكن لنظام التحكم في الحركة أن يكون عقدة أخرى. يمكن لعقدة الرؤية نشر معلومات الأشياء المكتشفة، ويمكن لعقدة التحكم في الحركة الاشتراك في هذه المعلومات لتخطيط مسار الروبوت.


لدى ROS أيضًا مجتمع كبير ونشط. وهذا يعني أن هناك العديد من الحزم المعدة مسبقًا المتاحة لمهام الروبوتات الشائعة مثل رسم الخرائط والتعريب والتلاعب. على سبيل المثال، يوفر نظام Navigation Stack في ROS مجموعة من الخوارزميات لتخطيط المسار وتجنب العوائق. يمكن للمطورين استخدام هذه الحزم كنقطة بداية وتخصيصها وفقًا لمتطلباتهم المحددة.
من حيث التطبيقات، يتم استخدام ROS على نطاق واسع في البحث والتطوير. تستخدم الجامعات والمؤسسات البحثية نظام ROS لتطوير خوارزميات روبوتية جديدة واختبارها على منصات روبوتية مختلفة. كما يتم اعتماده بشكل متزايد في البيئات الصناعية لمهام مثل الروبوتات التعاونية والتعامل الآلي مع المواد.
RDK (مجموعة تطوير الروبوت)
RDK عبارة عن منصة برمجية تم تطويرها من قبل بعض الشركات المصنعة للروبوتات لتوفير بيئة تطوير شاملة لنماذج الروبوتات الخاصة بهم. غالبًا ما يتم تصميمه ليناسب أجهزة وإمكانيات روبوتات الشركة المصنعة، مما يوفر مستوى عالٍ من التكامل والتحسين.
إحدى المزايا الرئيسية لـ RDK هي سهولة استخدامه. يأتي عادةً مزودًا بواجهة مستخدم رسومية (GUI) تسمح للمستخدمين بتكوين معلمات الروبوت وبرمجة تحركاته ومراقبة حالته دون الحاجة إلى كتابة تعليمات برمجية معقدة. على سبيل المثال، يمكن للمستخدم استخدام واجهة المستخدم الرسومية لتحديد مهمة انتقاء ومكان لروبوت صناعي عن طريق تحديد موضعي البداية والنهاية ببساطة.
يوفر RDK أيضًا مجموعة من واجهات برمجة التطبيقات (واجهات برمجة التطبيقات) التي تمكن المطورين من توسيع وظائف الروبوت. يمكن استخدام واجهات برمجة التطبيقات هذه لدمج أجهزة الاستشعار الخارجية أو الكاميرات أو الأجهزة الأخرى مع الروبوت. على سبيل المثال، يمكن للمطور استخدام واجهة برمجة التطبيقات لتوصيل كاميرا ثلاثية الأبعاد بالروبوت لاكتشاف الكائنات بشكل أكثر دقة.
يستخدم العديد من مصنعي الروبوتات الصناعية RDK لروبوتاتهم. إنها مناسبة تمامًا للتطبيقات في التصنيع، مثل التجميع واللحام والطلاء. يضمن تكامل البرامج والأجهزة الأمثل التشغيل الدقيق والموثوق للروبوتات في البيئات الصناعية.
ماتلاب / سيمولينك
يعد MATLAB وSimulink من الأدوات البرمجية القوية المستخدمة على نطاق واسع في الهندسة والبحث العلمي. في سياق وحدات التحكم الروبوتية، فهي توفر مجموعة غنية من الأدوات للنمذجة والمحاكاة وتصميم التحكم.
يوفر MATLAB لغة برمجة عالية المستوى تحتوي على عدد كبير من الوظائف المضمنة للتحليل العددي ومعالجة الإشارات وتحسينها. يمكن للمطورين استخدام MATLAB لتصميم وتنفيذ خوارزميات التحكم لوحدات تحكم الروبوت. على سبيل المثال، يمكنهم استخدام MATLAB لتصميم وحدة تحكم PID (نسبية - تكاملية - مشتقة) للتحكم في حركة مفصل الروبوت.
من ناحية أخرى، تعد Simulink بيئة محاكاة رسومية. فهو يسمح للمستخدمين بإنشاء مخططات بيانية لتمثيل نظام الروبوت، بما في ذلك أجهزة الاستشعار والمحركات وخوارزميات التحكم. يمكن استخدام Simulink لمحاكاة سلوك الروبوت في ظل ظروف مختلفة، مما يساعد في تصميم واختبار نظام التحكم. على سبيل المثال، يمكن للمطور محاكاة استجابة الروبوت لعائق مفاجئ في طريقه لتقييم فعالية خوارزمية تجنب العائق.
يتم استخدام MATLAB وSimulink بشكل شائع في البحث الأكاديمي لتطوير نظريات التحكم الجديدة والتحقق من صحتها. كما أنها تستخدم في الصناعة للنماذج الأولية السريعة لوحدات التحكم الآلية. يمكن للشركات استخدام هذه الأدوات لاختبار استراتيجيات التحكم المختلفة بسرعة قبل تنفيذها على أجهزة الروبوت الفعلية.
لابفيو
LabVIEW هي بيئة برمجة رسومية تم تطويرها بواسطة National Instruments. وهو معروف بسهولة استخدامه وقدرته على التفاعل مع مجموعة واسعة من الأجهزة.
في مجال الروبوتات، يمكن استخدام LabVIEW لتطوير وحدات تحكم الروبوت التي تتفاعل مع أجهزة الاستشعار والمحركات المختلفة. يتيح أسلوب برمجة السحب والإفلات للمستخدمين إنشاء أنظمة تحكم بسرعة دون الحاجة إلى كتابة الكثير من التعليمات البرمجية. على سبيل المثال، يمكن للمستخدم استخدام LabVIEW لتوصيل ذراع الروبوت بمجموعة من أجهزة استشعار القوة وبرمجتها لأداء مهمة يتم التحكم فيها بالقوة.
يوفر LabVIEW أيضًا عددًا كبيرًا من مجموعات الأدوات لتطبيقات الروبوتات. تتضمن مجموعات الأدوات هذه وظائف التحكم في الحركة ومعالجة الرؤية والحصول على البيانات. على سبيل المثال، يمكن استخدام وحدة تطوير الرؤية في LabVIEW لتنفيذ خوارزميات معالجة الصور للتعرف على الكائنات وتتبعها.
غالبًا ما يستخدم LabVIEW في الأتمتة الصناعية وتطبيقات الاختبار والقياس. إنها مناسبة لتطوير وحدات التحكم الروبوتية التي تحتاج إلى التكامل مع الأنظمة الصناعية الأخرى، مثل أنظمة PLC (وحدات التحكم المنطقية القابلة للبرمجة) وأنظمة SCADA (التحكم الإشرافي والحصول على البيانات).
برامج محددة للوحات تحكم الروبوت الخاصة بنا
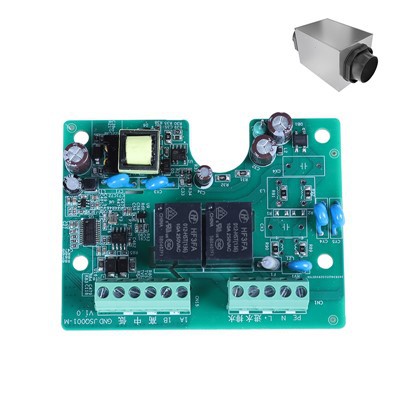
كمورد لوحدات تحكم الروبوت، فإننا نقدم نوعين رئيسيين من لوحات التحكم:لوحة تحكم روبوت باترولولوحة تحكم روبوت التنظيف.
تم تصميم لوحة التحكم في روبوت الدورية لدينا لدعم تشغيل روبوتات الدورية. يمكن دمجه مع منصات برمجية مختلفة، مثل ROS. عند استخدام ROS، يمكن لروبوت الدورية أداء مهام مثل التنقل المستقل ورسم خرائط البيئة والكشف عن الهدف. تسمح منصة البرمجيات للروبوت بالتكيف مع طرق وبيئات الدوريات المختلفة، مما يضمن عمليات دورية فعالة وموثوقة.
من ناحية أخرى، تم تحسين لوحة التحكم في روبوت التنظيف لتنظيف الروبوتات. يمكنه العمل مع منصات البرامج مثل RDK. يوفر RDK واجهة سهلة الاستخدام لتكوين أنماط التنظيف الخاصة بروبوت التنظيف، وجدولة مهام التنظيف، ومراقبة حالة بطارية الروبوت. وهذا يضمن أن روبوت التنظيف يمكنه تنظيف المنطقة بشكل فعال ومستقل.
لماذا تختار وحدات تحكم الروبوت لدينا
تم تصميم وحدات التحكم الروبوتية الخاصة بنا لتكون متوافقة مع مجموعة واسعة من منصات البرامج، مما يمنح عملائنا المرونة لاختيار النظام الأساسي الأكثر ملاءمة لتطبيقاتهم المحددة. سواء أكان الأمر يتعلق بالخوارزميات المتقدمة في ROS، أو الواجهة سهلة الاستخدام لـ RDK، أو إمكانات المحاكاة القوية لـ MATLAB/Simulink، يمكن لوحدات التحكم لدينا العمل بسلاسة مع هذه الأنظمة الأساسية.
كما نقدم دعمًا فنيًا ممتازًا. يمكن لفريق الخبراء لدينا مساعدة العملاء في تكامل البرامج واستكشاف الأخطاء وإصلاحها والتخصيص. إذا كنت تواجه أي تحديات في استخدام منصة برمجية معينة مع وحدات التحكم الروبوتية لدينا، فنحن هنا لمساعدتك.
تواصل معنا للمشتريات
إذا كنت مهتمًا بوحدات التحكم الروبوتية الخاصة بنا وترغب في مناقشة متطلباتك المحددة، فنحن نشجعك على الاتصال بنا. نحن على استعداد لتزويدك بمعلومات مفصلة عن المنتج والمواصفات الفنية والأسعار. هدفنا هو مساعدتك في العثور على أفضل حل للتحكم في الروبوت لمشاريع الروبوتات الخاصة بك.
مراجع
- "نظام تشغيل الروبوت (ROS): إطار عمل روبوت مفتوح المصدر"، دار نشر Morgan & Claypool
- "MATLAB وSimulink للمهندسين"، قاعة برنتيس
- "LabVIEW للجميع: البرمجة القائمة على الرسومات أصبحت سهلة"، Newnes
- التوثيق الفني لـ RDKs الخاصة بمصنعي الروبوتات المختلفة